

社会実装が本格化し始めたばかりの自動運転だが、開発現場では早くもイノベーションが起きている。E2E(エンドツーエンド) AIの登場だ。
どこでも自動運転が可能となるレベル5への道を切り拓くアプローチとして、従来のルールベース・モジュール型のアプローチから開発の主導権が移行しつつある。
E2Eは従来の自動運転と何が異なるのか。現在、その技術はどの水準に達しているのか。E2Eの現在地を探ってみよう。
| 編集部おすすめサービス<PR> | |
| 自動車保険 スクエアbang!(一括見積もり) 「最も安い」自動車保険を選べる!見直すなら今! |  |
| 新車定額!リースナブル(車のカーリース) お好きな車が月1万円台!頭金・初期費用なし! | |
| 車業界への転職はパソナで!(転職エージェント) 転職後の平均年収837〜1,015万円!今すぐ無料登録を | |
| タクシーアプリは「DiDi」(配車アプリ) クーポン超充実!「無料」のチャンスも! | |
| 編集部おすすめサービス<PR> | |
| スクエアbang! |  |
| 「最も安い」自動車保険を提案! | |
| リースナブル | |
| 新車が月々2万円から! | |
| パソナキャリア | |
| 転職後の平均年収837〜1,015万円 | |
| タクシーアプリDiDi | |
| クーポンが充実!「乗車無料」チャンス | |
■自動運転レベル4とは?
ヒトの介在なしで自律走行が可能
自動運転は、人間のドライバーの有無に関わらず、クルマに搭載されたコンピュータ・システムが自律走行を行う状態を指す。
クルーズコントロールやレーンキープアシストも自動運転技術と呼ばれることがあるが、人間が介在しなければ運転を行うことはできないため、これらの機能は自動運転レベル2以下のADAS(先進運転支援システム)に相当し、自動運転はできない。
しかし、これらの機能も高精度化されると、人間の介在なしで走行可能な領域に突入する。人間不在でもシステムがすべての運転タスクを完遂できる領域が自動運転となる。
自動運転レベル4は、最高速度や走行するエリア、道路種別、天候などあらかじめ自動運転可能な条件を付し、その条件下であれば完全自動運転を実現する水準を指す。

例えば、時速100キロ以下、晴天時の高速道路――や、東京都港区エリアの一般道路を時速60キロ以下――といった具合だ。付与した条件下では完全無人の走行を行うことができるため、自動運転バスやロボタクシーなどのサービス用途はレベル4以上の技術で実現することとなる。
なお、速度や走行エリアなどの条件を付さず、原則いつでもどこでも自動運転が可能な水準は自動運転レベル5となる。
後述するが、レベル5は従来のルールベース・モジュール型に基づく自動運転技術では実現困難とされており、2040年代以降の将来技術扱いとされることが多かったが、E2E自動運転の登場により実現の道が大きく拓かれ、シンギュラリティを待たずに実用化される可能性が高くなった。これが現在地だ。
【参考】関連記事「自動運転レベル4の定義とは?いつ実用化?」も参照。
■E2Eとは?
自動運転はルールベース・モジュール型で進化を遂げてきた
Waymoを筆頭とする自動運転開発先行勢の自動運転システムは、ルールベース・モジュール型に基づくものだ。ルールベースは、道路はどのように走行するものか、安全を保つためにはどのように走行すべきか……といった判断基準=ルールなどを、エンジニアが一つひとつ教え込む手法だ。
「信号機とはどのようなものか」など、周囲のオブジェクトの学習から始まり、道路交通法に準拠する形で正しい交通ルールを教えていく。さらに、歩行者の急な飛び出しや周囲の車両の急制動など、危険が及びやすいシチュエーションやパターンをじっくりと教え込んでいく。
安全に走行するための判断基準を一つずつ教え込んでいくのがルールベースで、多くの場合、高精度3次元地図やLiDARなどさまざまなシステムを組み合わせ、安全性を高める手法を採用している。
自動運転に必須の認識や予測、経路計画といったそれぞれの工程がモジュール化されており、これらをつなぎ合わせて統合することで一つの自動運転システムを形成する点が特徴と言える。
E2EはAIが一気通貫で車両を制御
一方、E2Eは、認識や予測、経路計画といった要素を一つのシステムで完結する点がポイントだ。カメラなどのセンサーが取得したデータをもとにAIが直接分析し、そのまま判断を下して車両を制御する仕組みだ。
センサーデータをもとに直接判断を下す技術であるため、高精度3次元地図などに依存することなく、原則どこでも走行可能となる。これが、E2Eがレベル5への道を切り拓くと言われる理由だ。
人間が、道路周囲の状況をリアルタイムで認識・判断し、どこでも走行可能であることとほぼ同一だ。外国など、交通ルールが異なるエリアは対象外となるが、日本国内などベースが共通する環境であれば、走行可能となる。
LLMや生成AIにより柔軟な理解能力を獲得
こうしたAIには、柔軟な理解能力や判断能力が必須となる。従来の開発手法では、AIに柔軟性のある思考能力を持たせることは困難だったが、LLM(大規模言語モデル)や生成AIといった最新技術の登場により、開発現場にイノベーションが起き、状況は一変した。
AIが文章能力を持ち、さらにはマルチモーダル化が進むことにより画像・映像なども交えた理解能力を持ち始めた。これにより、センサー画像をもとに周囲の状況を的確に把握し、安全な走行方法を自ら身に着けていく学習技術が確立された。エンジニアが一つひとつ教えずとも、AIが正解を模索し続け、少しずつ進化を遂げていくのだ。
AI自ら安全理論を構築していくようなイメージで、安全性が一定水準に達するまで時間を要するが、一度身に着けた理論は、別の場所における類似ケースなどに応用することができるため、柔軟な「どこでも自動運転」の実現に近づいた――ということだ。
【参考】関連記事「自動運転開発における「ルールベース」「E2Eモデル」を解説!開発事業者の動向やトレンドも」も参照。
高処理能力必須、判断根拠が不明瞭になりがち……
有能なE2Eだが、有能ゆえに課題もある。ルールベースの場合、エンジニアが膨大な判断基準を付与するためその条件に沿っている限り安全性を担保できるが、E2Eの場合、自ら理論を構築するため一定水準に達するまで時間がかかり、かつその判断基準はAIのみぞ知る……といった感じで不明瞭になりやすい。
万が一の際、AIはなぜその判断を行ったのか、根拠を究明するのが難しく、ブラックボックス化しやすいのだ。現在、こうした面の解決に向けた開発も進められている。
また、AI処理に膨大なコンピューティング能力が求められるのも課題となる。認識から判断、制御に至るすべてを一手に処理するため、負荷が大きくなりがちだ。
そのため、E2EではセンサーからLiDARなどを排除し、カメラのみのシンプルな構成で臨むことが多い。センサー部分にかかる負荷を少なくし、データ処理量を低減させる方法だ。
人間の目の機能に近いカメラがあれば自動運転は可能で、カメラで不足する分はAI技術で補う――という考え方もある。E2Eの先駆者であるテスラがこの論を主張しており、テスラ越えを目指す日本のTuringもこれに従っているため、「E2E=カメラのみ」というイメージが強くなっているのかもしれない。
もちろん、E2Eでもより安全性・確実性を高めるためLiDARやミリ波レーダーなどを併用しているものもある。ルールベースからE2Eへの移行に伴い、高精度3次元地図などを活用したルールベースとE2Eのハイブリッド型も出てきている。詳細は後段で触れる。
ルールベース系先行勢も軒並みE2E開発に着手
ルールベース・モジュール型を長年研究してきたWaymoら先行勢も、軒並みE2E開発を加速しており、業界における開発の潮流はほぼ完全にE2Eに移ったと言える。
E2E自動運転はまだ不完全のため、実用サービス面では今しばらくルールベースが幅を利かせることになりそうだ。テスラやWayveなど、E2E先行勢の完成度・安全性がルールベースに並ぶのが何年後になるかは何とも言えないところだが、並んだ時点で実用サービス面にもE2Eの波が一気に押し寄せ、シェアを拡大していくものと思われる。
ルールベース・モジュール型は、既存のサービス提供エリアではしばらく生き残るかもしれないが、車両更新時などに合わせて徐々にE2Eモデルに置き換えられていく可能性が高い。自動運転バスなど特定路線に限定した自動運転サービスはルールベースとの相性が高いが、E2E技術が本格化すれば、こうした相性を上回る効用を発揮する。
ルールベースは、廉価版のような形で低コスト化されない限り、淘汰される運命にあるのかもしれない。
■E2Eの2つの系統
純粋なE2E
テスラやTuring、Wayveなど、E2E開発に全力を注いでいる開発企業は、純粋なE2E自動運転の開発を進めている。王道路線であり、本来的にはスタンダードと言える開発体制だ。
特に、テスラとWayveは2010年代からE2E開発に軸足を置いていた数少ない企業だ。その背中を追うTuring含め、これらの企業は共通してカメラによるビジョンシステムにこだわりを見せ、高精度3次元地図やLiDARといった要素を排除している点が特徴だ。
シンプルな構成で、AIの力で自動運転を実現する――という強い信念が感じられる。
強化型E2E
一方、自動運転開発事業者の大半はルールベースの開発に軸足を置いていた。AIの進化によりE2Eの可能性が広がると、各社ともE2Eにシフトしていくことになるが、これまで開発を進めていたルールベースをいきなり捨てることはできない。
特に、Waymoなどの先行勢は既存技術が高水準に達しており、サービスも実用化済みで、ルールベース・モジュール型に基づいてエリア拡大を図っていく戦略を進めている。いきなり軸足をE2Eにシフトすると既存サービスや計画がおろそかになるため、E2Eが相当の水準に達するまでルールベースも引き続き開発を進めていく必要がある。
そこでWaymoが採用したのが、ハイブリッド型だ。ルールベース・モジュール型を軸に据えつつVLM(視覚言語モデル)の導入を進めるなど、E2Eを徐々に上乗せしていくような形で「強化版E2E」の開発を進めている。
もともとの開発先行勢は、この強化版E2Eを経て純粋なE2Eへのシフトを進めていくものと思われる。Waymoのように、当面の安全性を重視してじっくり進めていく企業もあれば、中国Huaweiのように、既存技術を活用しつつもE2E主体のシステム開発にシフトチェンジした企業もいる。
■各社のレベル4のE2E
Waymo:マルチモーダルセンサーやHDマップはしばらく堅持?
Waymoは2023年ごろからVLAの導入を進めており、これまで蓄積してきた従来技術とLLM・VLMの世界知識と推論能力を組み合わせることで、運転状況に特化したモデルの構築を進めている。
このアーキテクチャは「Waymo Foundation Model」と呼ばれ、シーンの解釈から運転計画、エージェントの軌跡の生成まで、Waymo Driverの機能を大幅に強化することを可能にしているという。
現状、マルチモーダルセンサーは不可欠で、高精度3次元地図は強力な事前情報と位置付けている一方、純粋なE2Eにおけるブラックボックスは信頼関係を築くことはできない――というスタンスを堅持している。
E2E技術が高度化されても、しばらくはLiDARなどを併用し、冗長性を高めた運用を続けていく戦略だ。
【参考】関連記事「Googleロボタクシー「日本展開は秒読み」か」も参照。
Tesla:純E2Eによるレベル4実装
テスラは、いち早くE2E開発に着手した企業として知られる。その成果はFSDのV12から実装開始したとされている。実際、2024年に提供開始したV12.3.6からレベル2++に相当するハンズオフ機能が解禁されており、性能が著しく向上し始めた時期と一致する。
2025年にはオースティンでロボタクシーサービスに着手し、2026年には限定的ながらもドライバーレスのレベル4サービスの実装も開始した。ただし、安全上走行可能エリアを区切るなど条件が付されており、まだ粗削りな印象だ。
【参考】関連記事「自動運転レベル2+、レベル2++とは?」も参照。
Wayve:ロンドンでE2Eロボタクシーローンチ
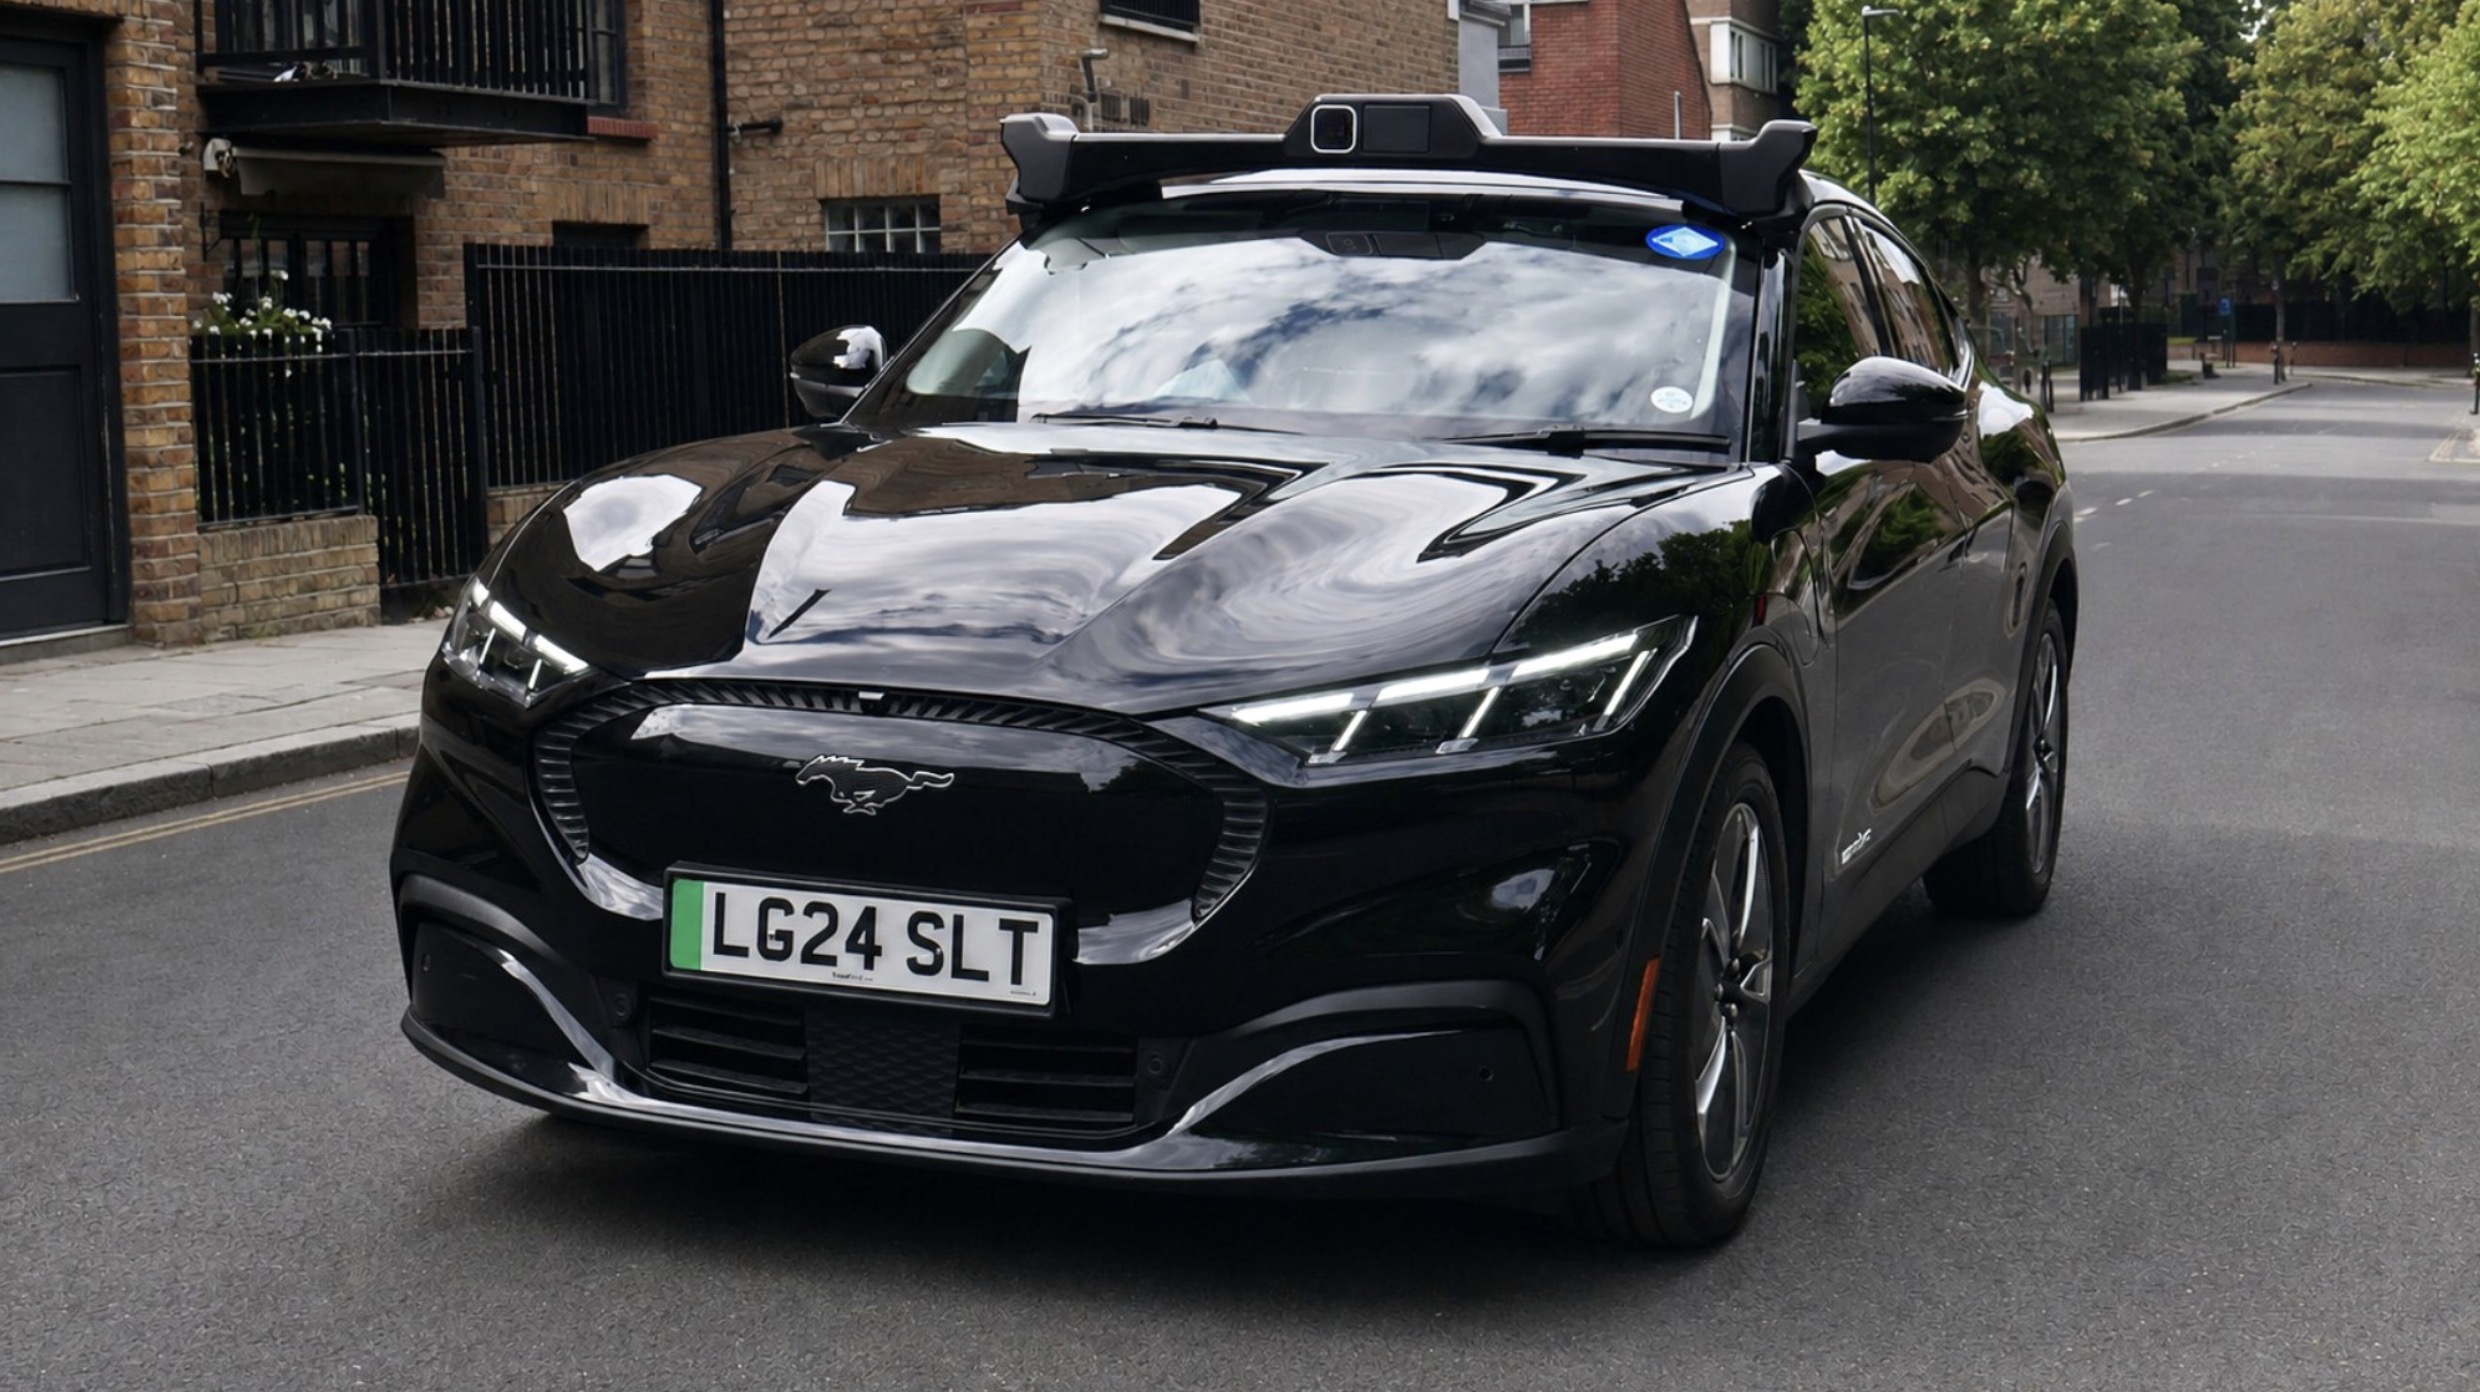
英Wayveも、早くからE2E開発を進めてきた一社で、2026年にロンドンでロボタクシーサービスを開始した。まだセーフティドライバーが同乗しており、早ければ2027年中に無人化を図る見込みのようだ。
基本はカメラのみのセンサー構成だが、日産との協業では、Wayve AI Driverと日産の次世代LiDARによる「Ground Truth Perception」技術を活用した次世代ProPILOTシステムでレベル2++相当のADASを提供する計画となっている。
WayveとしてはLiDARレスを基本としているが、協業先や用途などにより柔軟に対応するようだ。
【参考】関連記事「ソフトバンクG孫正義が出資の「自動運転タクシー」Wayveが英国初上陸」も参照。
ティアフォー:ハイブリッド型「レベル4+」開発中
ティアフォーは2024年に生成AI開発に着手し、正式にE2E開発に乗り出したようだ。安全性を担保するため、従来のアプローチとE2Eを統合したハイブリッドフレームワークの設計に取り組んでいる。
これを「レベル4+」と位置付け、複雑な状況下でも人間らしい運転行動を可能とし、高い無人走行性能と解釈性・柔軟性の両立を実現するハイブリッド型自動運転システムの実用化を進めているようだ。
【参考】関連記事「上場のティアフォー、「テスラ式自動運転」も開発」も参照。
Turing:早くもテスラの背中が見えた?
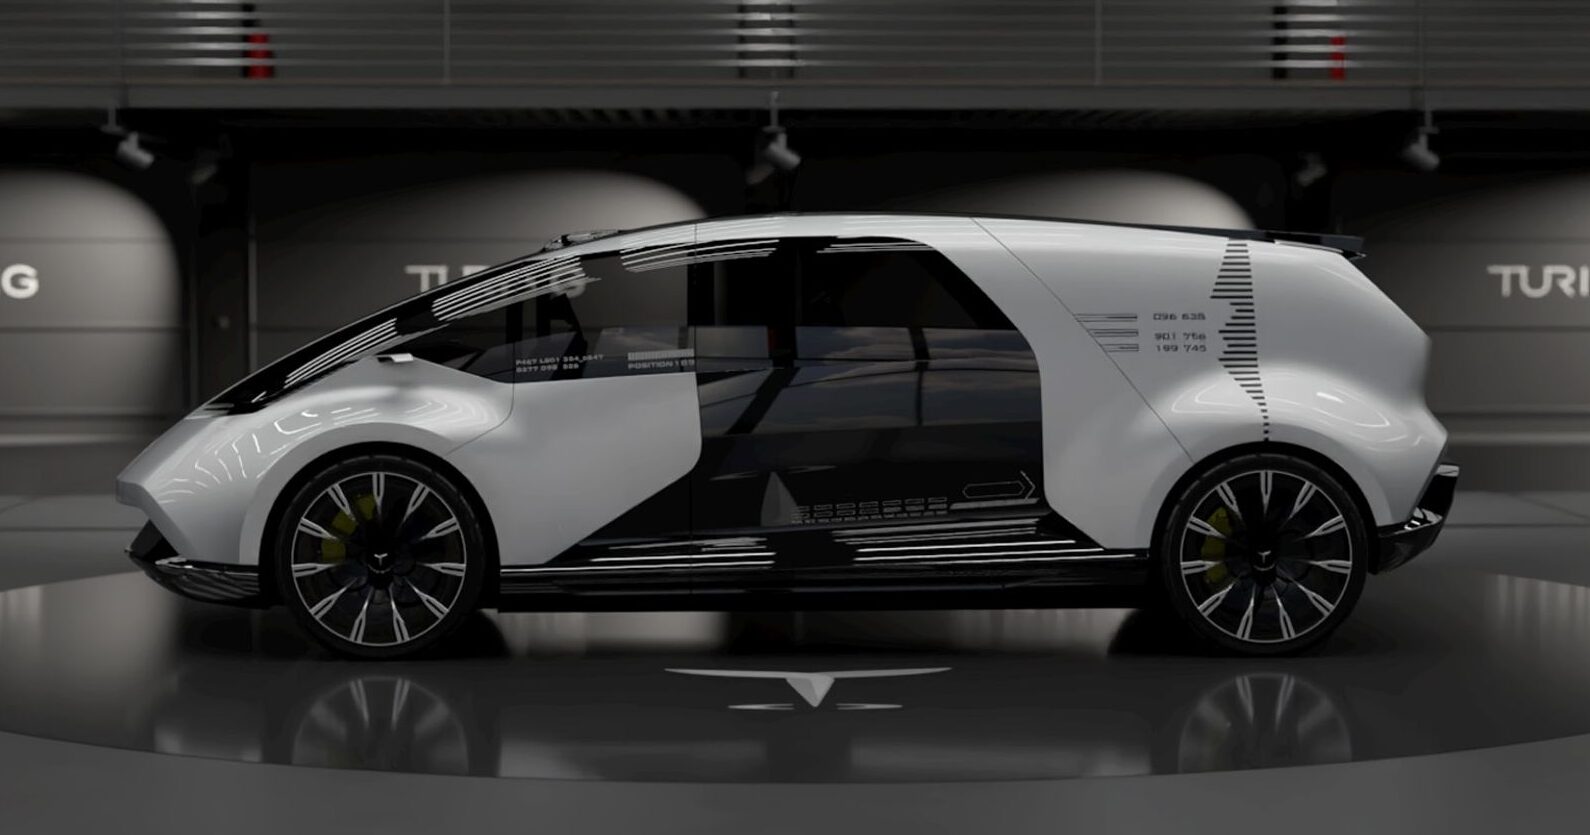
「We Overtake Tesla」を掲げ、2021年に創業したTuring。テスラの後を追いかけるべく、ビジョンシステムとAIにこだわったE2E開発に注力している。
計画では、2030年に完全自動運転EVの販売を目指すとしているが、2026年9月、創業者兼CEOの山本一成氏がSNSに「FSDが視野に入り始めている」旨投稿した。おそらく、レベル2++水準に限りなく近づいているものと思われる。
後発組ながら相当なペースで追い上げており、すでにテスラの背中は見えた様子だ。今後、自動車メーカーとの提携があるのかなど、具体的な戦略にも注目したい。
【参考】関連記事「自動運転技術、大田区の企業が「テスラ級」目前」も参照。
Momenta:海外進出にも着手
中国Momentaも、Wayve同様早くからE2E開発を進めてきた企業だ。ただ、自動車メーカーとのパートナーシップによるADAS開発にも力を入れているため、高精度3次元地図の研究やLiDAR搭載車両の開発なども行っている。
ロボタクシー開発も本格化し、ドイツ全域で走行許可を得るなど、海外進出にも着手したようだ。
【参考】関連記事「トヨタ出資先、ロボタクシー「ドイツ全土」で試験可能に」も参照。
■【まとめ】E2Eによる自動運転は始まったばかり
テスラや中国系企業がE2Eによるレベル2++を実現しているほか、テスラは自動運転レベル4に足を踏み入れつつある。これが現在地だ。
テスラのE2Eが自他ともに認められるようなレベル4~5水準に達するのはいつ頃になるのか、Wayveら後を追う企業の技術力はどれほどのものか。このあたりが今後1~2年で顕在化し始めるものと思われる。
E2Eはレベル2++として自家用車市場を取り込むことに成功している点も大きい。ADASとして収益を上げながら学習を重ね、自動運転に昇華していく戦略がどハマりしそうだ。
純E2E系と強化型系の競争もしばらく続きそうで、Waymo VS. テスラなどは熾烈な争いとなるかもしれない。
E2E技術はどのような成長を遂げていくのか。強化型系を飲み込む日はいつごろ訪れるのか。要注目だ。
【参考】関連記事としては「自動運転開発における「ルールベース」「E2Eモデル」を解説!開発事業者の動向やトレンドも」も参照。