

自動運転サービスの実用化が日本国内でも始まっている。近年、一般車道における無人サービスも登場する可能性が高く、自動運転社会に向けた展望が大きく広がっていくことになりそうだ。
ただ、現行の自動運転技術は走行エリアなどを限定した自動運転レベル4にあたる。レベル5は厳密に言うと「一切の制限がない完全自動運転」にあたるが、果たしてレベル5はいつ実現するのか。
レベル5に関しては、かつては「2030年代」を目標に据える動きが目立った。予測を立てづらいレベル5だが、その背景には何があるのか。レベル5の概要や近年注目される「E2E」のアプローチとともに、その実現時期に迫ってみよう。
・2026年10月22日:ルールベースとE2Eについて追記
・2026年5月24日:関連FAQを追加
・2024年12月4日:記事初稿を公開
記事の目次
| 編集部おすすめサービス<PR> | |
| 自動車保険 スクエアbang!(一括見積もり) 「最も安い」自動車保険を選べる!見直すなら今! |  |
| 新車定額!リースナブル(車のカーリース) お好きな車が月1万円台!頭金・初期費用なし! | |
| 車業界への転職はパソナで!(転職エージェント) 転職後の平均年収837〜1,015万円!今すぐ無料登録を | |
| タクシーアプリは「DiDi」(配車アプリ) クーポン超充実!「無料」のチャンスも! | |
| 編集部おすすめサービス<PR> | |
| スクエアbang! |  |
| 「最も安い」自動車保険を提案! | |
| リースナブル | |
| 新車が月々2万円から! | |
| パソナキャリア | |
| 転職後の平均年収837〜1,015万円 | |
| タクシーアプリDiDi | |
| クーポンが充実!「乗車無料」チャンス | |
■自動運転レベルとは?
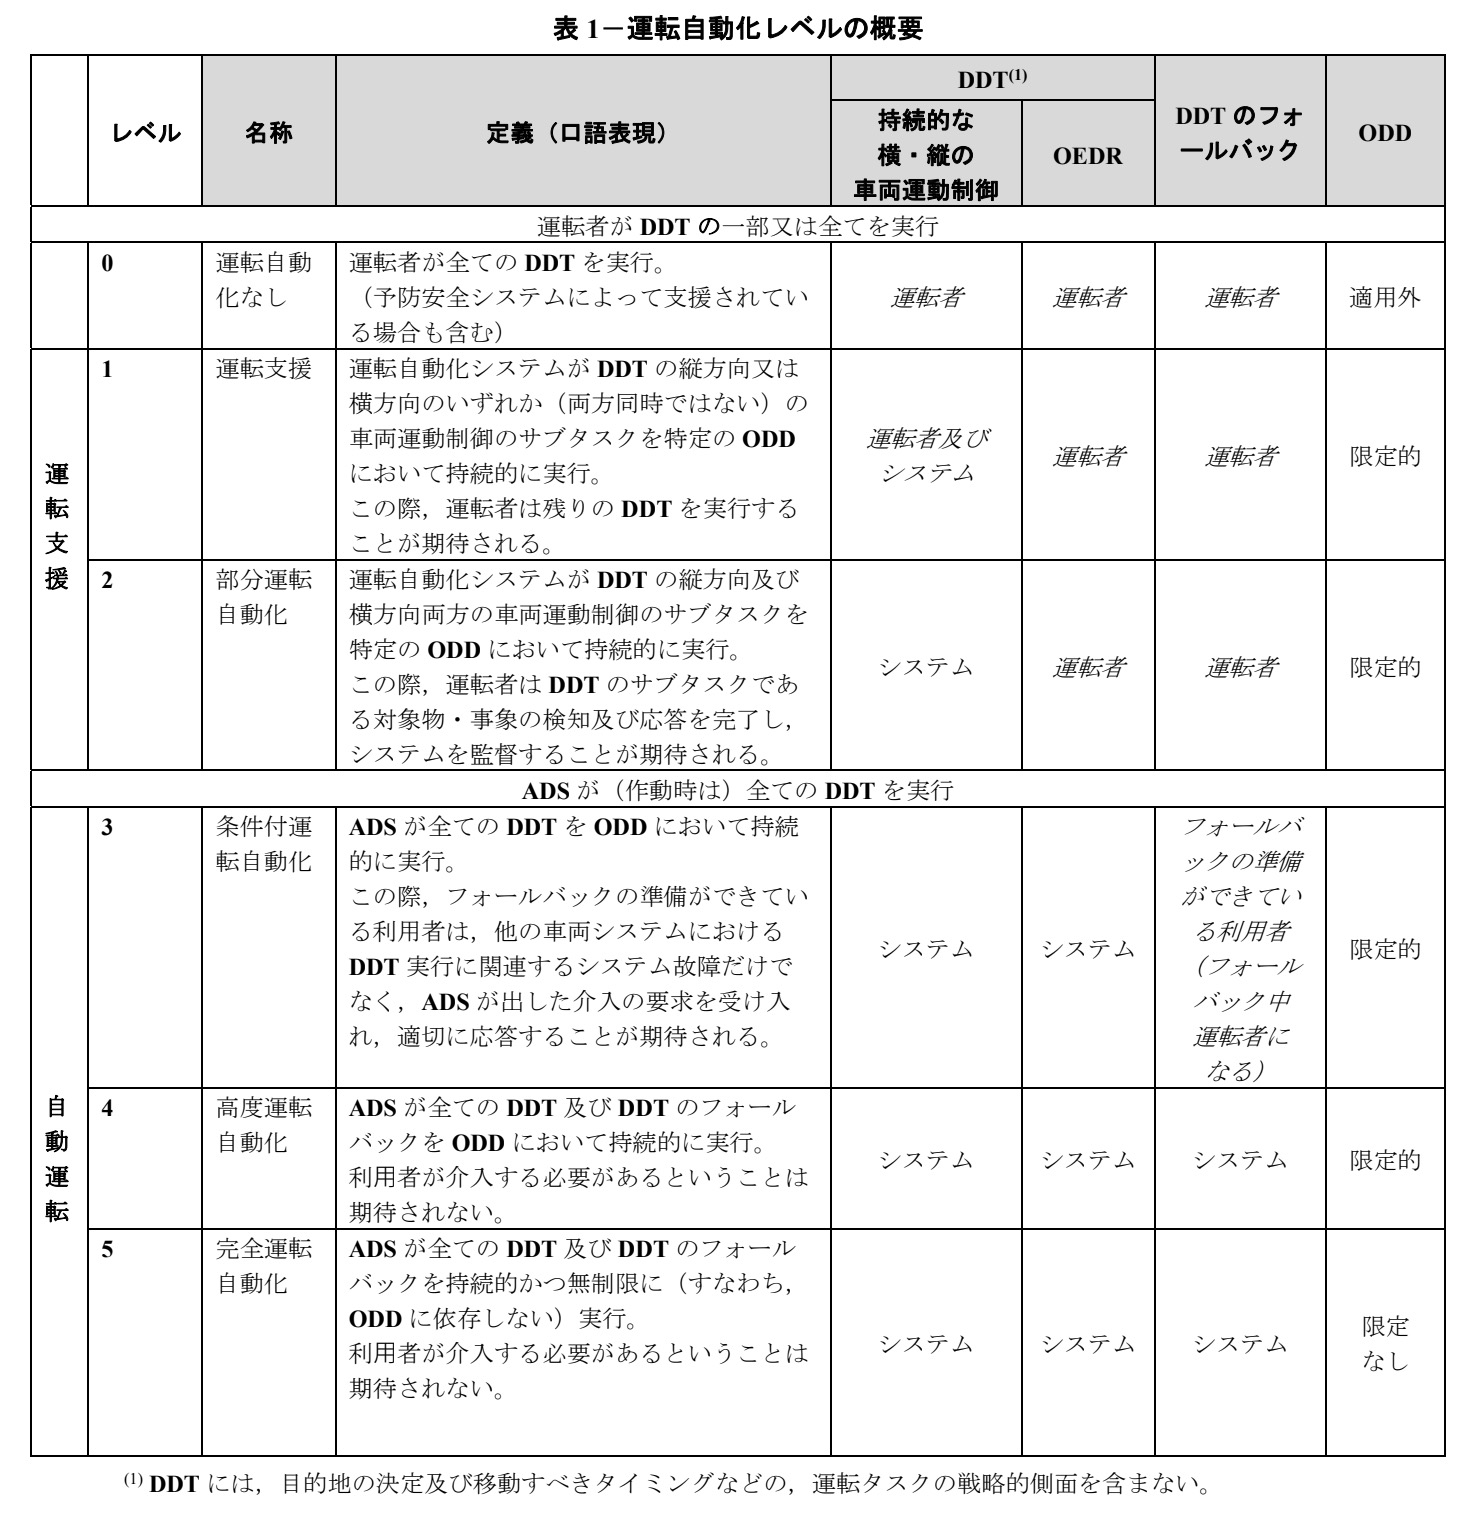
まず自動運転レベルについて解説する。以下が自動運転レベルの一覧表だ。
レベル1~2は運転支援
自動運転レベルは、自動車や航空宇宙関連の標準規格化を進める米国の自動車技術者協会(SAE)が策定した基準が日本をはじめとする世界で広く用いられている。レベルは0~5の6段階に区切られ、このうち3~5が自動運転に当たる。
レベル0は「運転自動化なし」で、運転を支援する一切のシステムを備えないものを指す。レベル1は「運転支援」で、自動車の縦方向、または横方向のいずれか一方の制御を支援するものを指す。レベル2は「部分運転自動化」で、自動車の縦方向と横方向両方の制御を支援するものを指す。
レベル1~2は先進運転支援システム(ADAS)に相当し、運転主体はあくまで人間のドライバーであり、システムは補助的な役割を担うに過ぎない。アクセル・ブレーキ操作を補助し前走車両に追従する「アダプティブ・クルーズ・コントロール」や、ハンドル操作を支援し車線内走行を維持する「レーンキープアシスト」などがこのレベルだ。
このうち片方を実行可能なものはレベル1、両方を実行可能なものがレベル2となる。レベル2のアダプティブ・クルーズ・コントロールとレーンキープアシストを高度化したモデルの中には、一定条件内でハンドルから手を放して運転することができる「ハンズオフ」運転を可能にしているものもある。
ただし、手を離すことが可能になるだけでドライバーは常に周囲の状況を監視し、すぐにハンドル操作に戻れなければならない。あくまで運転支援機能であり、自動運転ではない。
レベル3~4はODD内で自律走行が可能
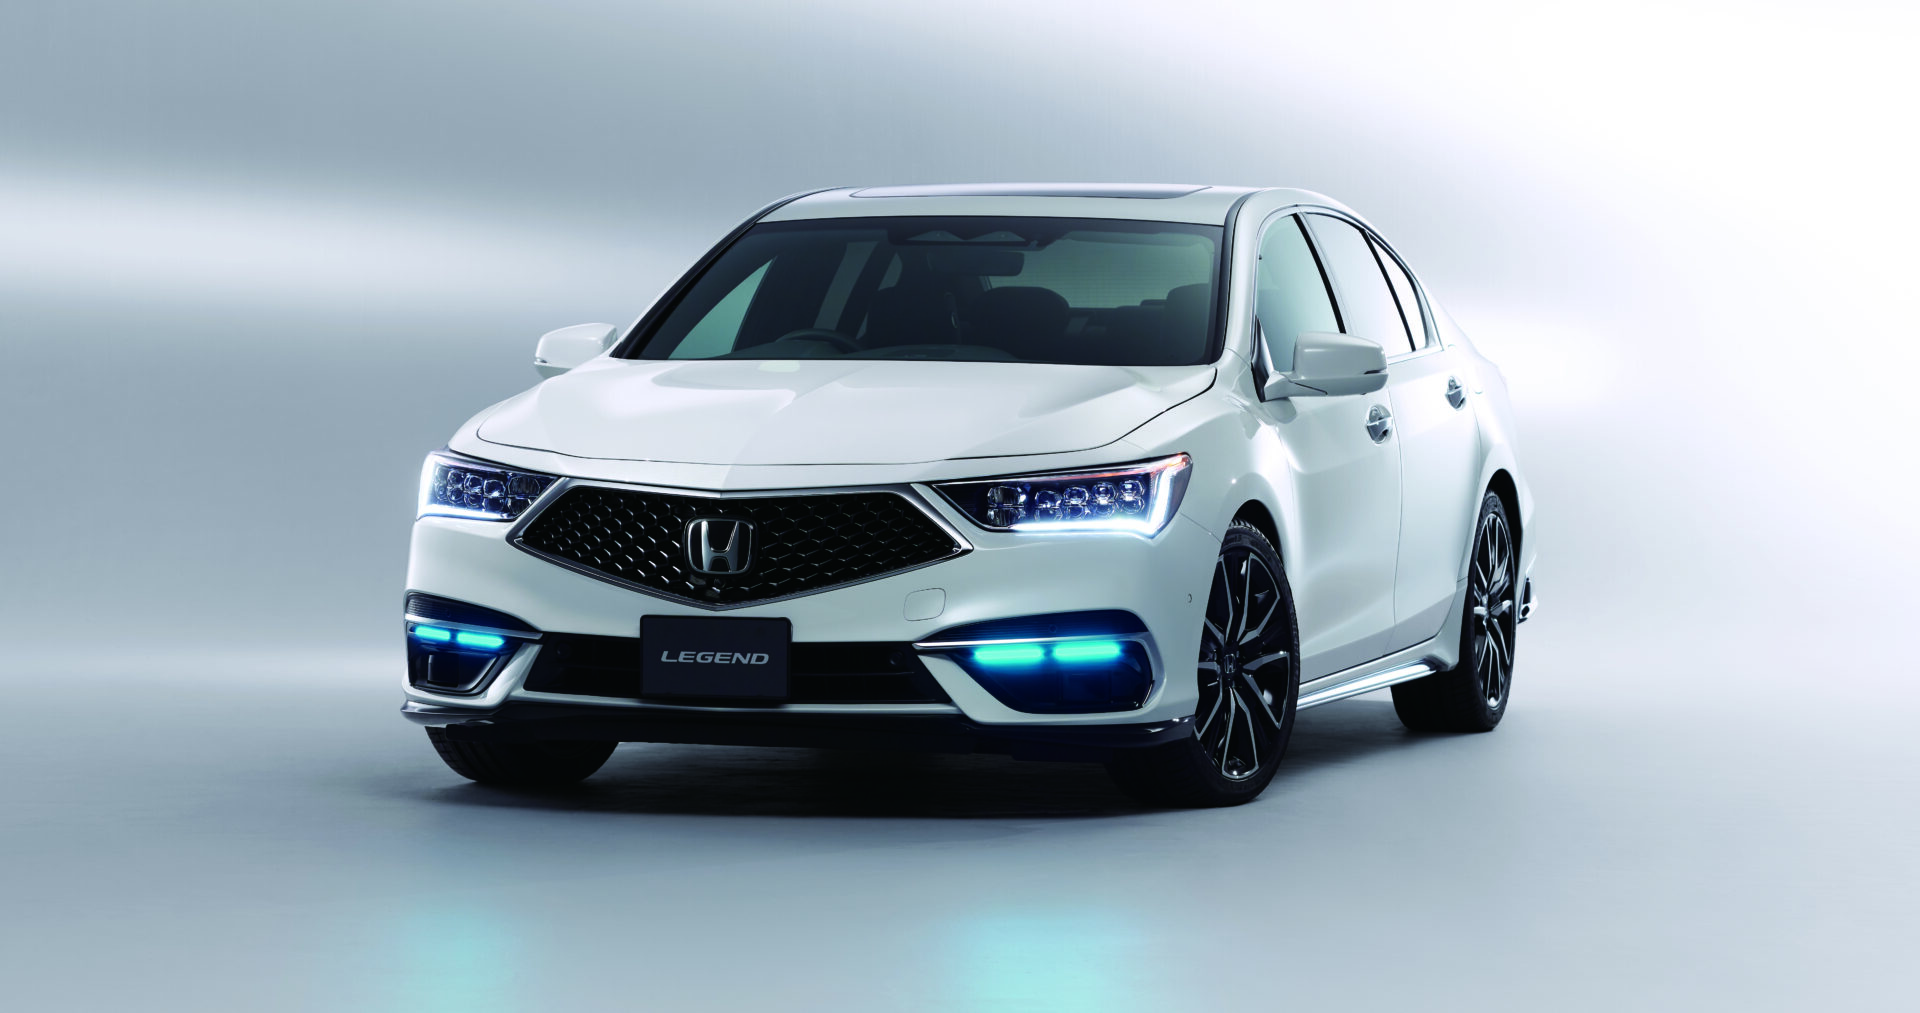
レベル3は「条件付き運転自動化」を指し、一定条件下における自動運転を可能にしている。この一定条件は「ODD(運行設計領域)」と呼ばれ、走行可能な道路の種類や範囲、速度、気象条件などで構成される。その構成は開発者がそれぞれ設定する。
例えば、世界初の自家用車におけるレベル3を実現したホンダの「トラフィックジャムパイロット」では、「高速自動車国道、都市高速道路」「強い雨や降雪による悪天候など自動運行装置が周辺の車両や走路を認識できない状況でないこと」「自車が走行中の車線が渋滞又は渋滞に近い混雑状況であること」「自動運行装置の作動開始前は時速約30キロ以下、作動開始後は時速約50キロ以下であること」――などが掲げられている。
これらの条件を満たした際に自動運転が可能になる。その一方、条件を満たしていても自動運転できない状況に陥る可能性があり、その際はシステムからの要請に応じ速やかにドライバーが運転を引き継がなくてはならない。この部分がレベル3の肝で、ドライバーは常時監視を免れるものの、いつでも手動運転に戻ることができるよう備えている必要がある。
レベル4は「高度運転自動化」で、ODD内における自動運転を可能にする。ODD内では原則自動運転を継続できることが条件であり、ドライバーの助けを借りることを想定しない無人運行が可能になる。事故や故障などで万が一自動運転の継続が困難になった際も、自動で路肩に停車するなど安全を確保する機能も搭載されている。
自動運転のメリットは「無人化」によることが大きく、現在開発や実装が進められている自動運転サービスの多くはレベル4となっている。
なお、海外開発勢の中には、このレベル4を「完全自動運転」と称するケースもある。ODD内であれば人の手を介することなく完全な自動運転が可能――という意味では間違っていないが、ここでは「完全自動運転=レベル5」と定義する。
【参考】自動運転レベルについては「自動運転レベル一覧【1・2・3・4・5の表付き】 定義や日本・海外の現在状況」も参照。
【参考】ODDについては「自動運転のODD(運行設計領域)とは?」も参照。
レベル5は制限のない自律走行が可能に
そしてレベル5だ。レベル5は「完全運転自動化」を指し、厳密にはODDによる条件を受けずいつでもどこでも自動運転が可能な水準を指す。いわば、人間のドライバーが運転可能な状況・場所であれば自動運転が可能になる、一つの完成形と言える。
人間が停車を余儀なくされる濃霧やホワイトアウトするような降雪下で自動運転が可能かどうか――については特に定めがない。また、道路交通環境・ルールが著しく異なる国をまたいで自動運転が可能か――といった点も不明だ。
こうした環境下でも自動運転可能なシステムが将来出てくる可能性はあるが、現実論としては、特定の国において人間のドライバーが運転可能な状況を網羅していればレベル5と言ってよいものと思われる。
多少の悪天候や道路工事現場における警備員の指示、狭小道路など、日常的に想定される程度のハードルは柔軟に対応してクリアする必要はあるだろう。
ただし冒頭触れたように、「カバー率」が限りなく100%に近づいた状態が、「現実解としてのレベル5」と言える。
【自動運転ラボの視点】
「自動運転レベル5」というのは、厳密には自動運転のエリアカバー率が100%という意味合いになるが、実際にはそれを目指す理由と価値は決して高くなく、現実的には「レベル4の範囲が限りなく広がった状態」といえる。
例えば携帯電話。日本では「ほぼすべて」のエリアで使える状態であれば、体感的には何一つ不便がない「完全普及」した状態と感じる。人口カバー率で言うと98%などとなっており、エリアカバー率で言えばこの数字はもっと低いが、だとしても利用上の問題は発生しておらず、ネガティブな状況とは言えない。
つまり、携帯電話の「人口カバー率」を自動運転の適用範囲に置き換えて考えてみると、「人が現実的に移動するエリア」の「カバー率」が限りなく100%に近づいた状態が、現実解としてのレベル5ということになる。例えば、東京都内(もしくは周辺県)での移動に特化した自動運転タクシーであれば、そのエリアをレベル4の対象範囲として難なく走行できるようになれば、その自動運転タクシーは実質的にレベル5で運行しているということになる。
「レベル5がいつ実現するのか」という疑問を持つ際には、そもそも前提として、「田んぼの間の畦道や、人が一生に一度も移動のために通行しないような道も含めて、あらゆる道を自動運転の範囲としてカバーする時期」のことを考えるべきなので、それとも「『リアルな移動カバー率』が98%とかに達する時期」をイメージするべきなのか、をはっきりしておくことが重要な視点となる。
【参考】レベル5については「完全自動運転(レベル5)とは?いつ実現?課題は?」も参照。
■自動運転レベル5に向けた2つのアプローチ
自動運転レベル5を実現するためには、主に2つのアプローチがある。「ルールベース」と「E2E」だ。自動運転業界ではルールベースでの開発が進められてきたが、近年はE2Eがより重要視されるようになってきている。
ルールベース
ルールベースは、事前にダイナミックマップなどのデータベースを準備し、そのデータベースを使用しながら、複数の種類のセンサーで得たさまざまな物理情報も駆使してAIに判断をさせ、自動運転をしていく手法のことを指す。
ルールベースでは、ダイナミックマップの更新作業などの手間が永遠にかかり、しかもレベル5では「いつでもどこでも自動運転ができる」(もしくはリアルなカバー率が限りなく100%に近い状態)水準になるので、多少おおげさな表現にはなるが、全世界のマップデータを用意しなければならない。センサーを多用することで車両コストも高くなる。
確かに極めて限られた領域であれば、ルールベースでの自動運転で事足りるケースも少なくない。事前にダイナミックマップを用意しておけば、AIも適切な判断をしやすくなり、AIに求められる技術水準も下がる。ただルールベースでは前述の理由で、レベル5の実現は現実的ではないわけだ。
E2E
自動運転業界におけるE2Eとは、「端から端まで」を意味する「End-to-End」の略で、ダイナミックマップなどを使わず、「認識から判断・操作」までをAIで完結させるアプローチを指す。
E2Eの自動運転では、認識のためのセンサーに「カメラ」もしくは「カメラ+α」を使って、そのセンシング情報をベースにAIが判断・運転操作を行う。
Teslaは早期にこのE2Eのアプローチに取り組んできた。ただ、ダイナミックマップなどの事前データがないということは、AIが判断するための情報がほぼ認識データだけとなり、正しい判断をするための難易度が上がる。そのため各社はE2Eではなく、ルールベースのアプローチを採用してきた経緯がある。
ただ最近になってAI技術そのものも高まってきたほか、「レベル4〜5の現実的な実現にはE2Eでの開発が必須」というムードが高まり、WaymoやティアフォーもルールベースとE2Eの複合型の技術の開発を進めている。
【参考】関連記事としては「自動運転開発における「ルールベース」「E2Eモデル」を解説!」も参照。
■自動運転レベル5の実現時期
かつての実現目標時期は2030年代だったが……
自動運転開発事業者の大半は「レベル4」を前提に開発を進めている。その先にあるレベル5を見据えていないわけではないが、まずは実用化可能なレベル4を実現しなければ先に繋がらないためだ。
2010年代に自動運転開発が熱気を帯び始めたころ、開発各社や各国政府は2030年代をレベル5実現の目標時期に掲げることが多かった。しかし、レベル4のハードルの高さが明らかになるにつれ、「まずはレベル4」という意識が強まったように感じられる。
開発が進められるレベル4の多くは、事前に作製した高精度3次元地図を活用する。カメラやLiDARなどのセンサー情報と地図情報を突き合わせることで、自車位置を正確に把握する仕組みだ。道路側のセンサーと連携するインフラ協調(I2V)を利用するケースもある。
一方で前述の通り、近年注目されているのがE2E技術だ。従来のように認識、予測、経路計画、制御を個別に設計する方法と比べ、複雑な交通状況に柔軟に対応できる可能性がある。
レベル4ですら難航、レベル5は見通せず?
一定エリア内など走行条件が限られるレベル4でさえ、入念な実証を重ね、高精度3次元地図などを活用しながら実現している。これをレベル5に拡張するとなると、難易度は一段と高まる。
レベル5では、混雑する一般道や高速道路、道路区画線のない道、冬の峠道など、特定の走行環境に限定されない運転能力が求められる。すべての道路を事前にマッピングし、あらゆる状況を実証するのは現実的ではない。
そこで期待されるのが、E2EをはじめとするAI技術の進化だ。高精度3次元地図や事前に定義されたルールへの依存を減らし、初めて走行する道路でも周囲の状況を理解して運転できれば、レベル5に近づく可能性がある。
ただし、E2Eも万能ではない。AIが膨大な走行データから学習しても、極端な悪天候や予測困難な歩行者の動きなど、経験の少ない状況に適切に対応できるとは限らない。AIの性能を高めることと、あらゆる環境で安全性を保証することは別問題なのだ。
レベル5実現はやっぱり困難?2040年代以降?
自動運転分野で先行する米グーグル系Waymoの初代CEOを務めたジョン・クラフチック氏は2018年、講演で「完璧な自動運転は実現しない」と発言したという。レベル5の実現を疑問視するエンジニアも少なくない。
一方、生成AIや大規模モデルの進化は、自動運転にも変化をもたらしている。E2Eによる運転モデルの学習に加え、シミュレーションや膨大な走行データを活用することで、従来は個別に対処していた複雑な状況にも、より柔軟に対応できる可能性がある。
こうした技術革新によってレベル5の実現時期が前倒しされる可能性はあるものの、安全性の検証や故障時の対応など、課題は依然として多い。
今後、AIに劇的な進化が起きなければ、レベル5の実現は2040年代以降となる可能性もある。E2EをはじめとするAI技術の進化が、実現時期を左右する重要な鍵となりそうだ。
【参考】ジョン・クラフチック氏の発言については「グーグル系ウェイモのCEO「完璧な自動運転は実現はムリ」」も参照。
■自動運転レベル5開発の動向
レベル5開発の急先鋒はテスラ

険しい道のりが予測されるレベル5だが、果敢に挑む開発勢ももちろん存在する。その代表格は米テスラだ。同社CEOのイーロン・マスク氏は早くからレベル5を見据えたE2Eの自動運転開発を進めている。
同社は、自家用車向けのADAS「FSD(Full Self-Driving)」を徐々に進化させて自動運転を実現する戦略で、原則どこでも自律走行が可能なレベル5に相当する自動運転技術の確立を進めている。ODDも特に設定していない。
そのシステムは、人間のドライバーがクルマを運転する仕組みを純粋にコンピュータ化したものと言える。人間の目に相当するカメラを軸に周囲の環境を認識し、脳に相当するAIが状況を把握し、判断を下すのみだ。
LiDARは使わず、シンプルにカメラとAIの技術でレベル5を実現しようとする試みだ。ただし、独自のデジタルマップや衛星測位システムは使用している。
現状の技術水準はさておき、レベル5を目指す取り組みとしてはこのくらい尖っていないとダメなのかもしれない。FSDはかなり熟成されてきており、マスク氏は2025年中に自動運転化が始まると発言している。いきなりレベル5はあり得ず、現実解としてどういった形でODDを設定するのか注目だ。
【参考】テスラの取り組みについては「テスラの自動運転技術・Autopilot/FSDを徹底分析」も参照。
Turingは「2030年実現を目指す」
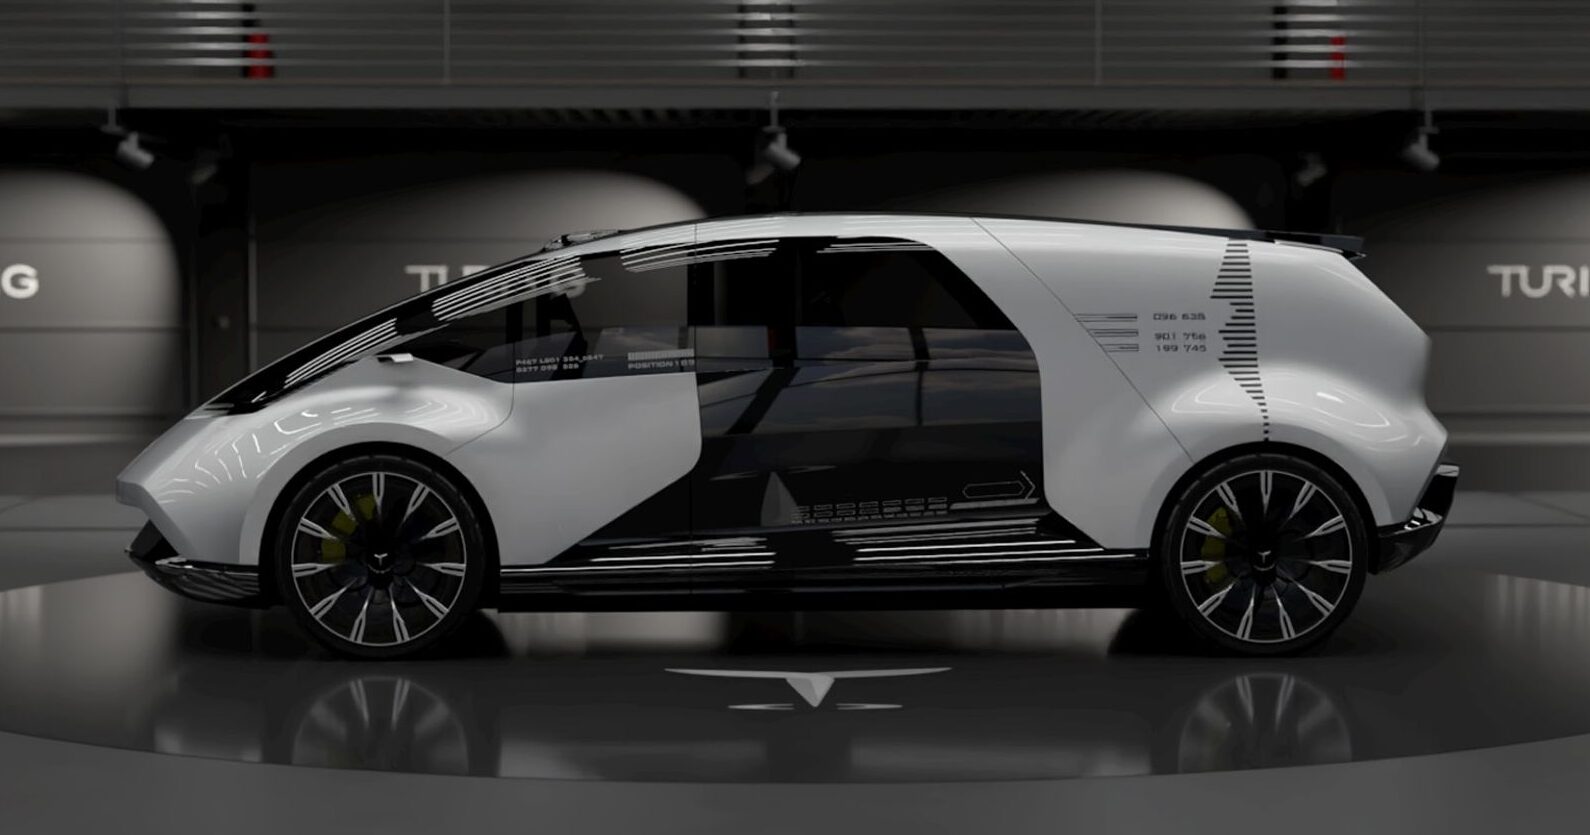
国内では、「We overtake Tesla(テスラを越える)」を標榜するスタートアップのTuringがレベル5を目標に掲げている。
同社もテスラ同様カメラとAI技術でレベル5実現を目指している。マルチモーダル生成AI開発を促進するなど、カメラ画像の情報をいかに複合的・人間的に理解するかに取り組んでいる。
開発速度はすさまじく、「2030年にレベル5の完全自動EVを量産化」という目標を打ち立て邁進している。今後の動向に注目の一社だ。
【参考】Turingの取り組みについては「天下一品のロゴ、「進入禁止」の標識と区別可能に!AI新興企業Turing」も参照。
■【まとめ】AIの進化次第では2030年代実現もあり
2010年ごろからのディープラーニングによるAIの進化、そして近年の大規模言語モデル(LLM)や生成AIの開発により、AIのポテンシャルは大きく広がっている。それに伴い、自動運転技術も現在の見立てより早く進化を遂げる可能性が考えられる。
もう一段、二段のイノベーションが起これば、2030年代に実現するのは夢ではないかもしれない。少なからず、レベル5実現のめどが立ち、「実現は無理」といった声は小さくなっている可能性が高い。すさまじい勢いで成長を遂げるAIの進化がカギを握っていると言えるだろう。
■関連FAQ
自動運転レベル5とは、場所や天候などの条件に制限されず、人間と同じようにあらゆる道路を完全自動で走行できる技術。ハンドル操作や監視も不要となる。
自家用車ではレベル2、タクシーでは、限定エリア内で無人走行できる「レベル4」。日本国内でも一部地域でバスのレベル4サービスの実用化が始まっている。
レベル5では、未走行の道路や悪天候、工事現場、飛び出しなど無数のイレギュラー状況にAIが柔軟対応する必要がある。そのため、高性能センサーと高度なAI技術が不可欠とされている。
かつては2030年代実現との見方があったが、現在は2040年代以降との予測も増えている。一方で、AI技術が急速に進化すれば2030年代実現の可能性も残されている。
米国のTeslaや、日本のTuringなどが、カメラとAIを活用したレベル5技術の開発を進めている。
(初稿公開日:2024年12月4日/最終更新日:2026年10月22日)
【参考】関連記事としては「自動運転が「普及しない理由」は何?日本で実用化が遅れているワケは?」も参照。