

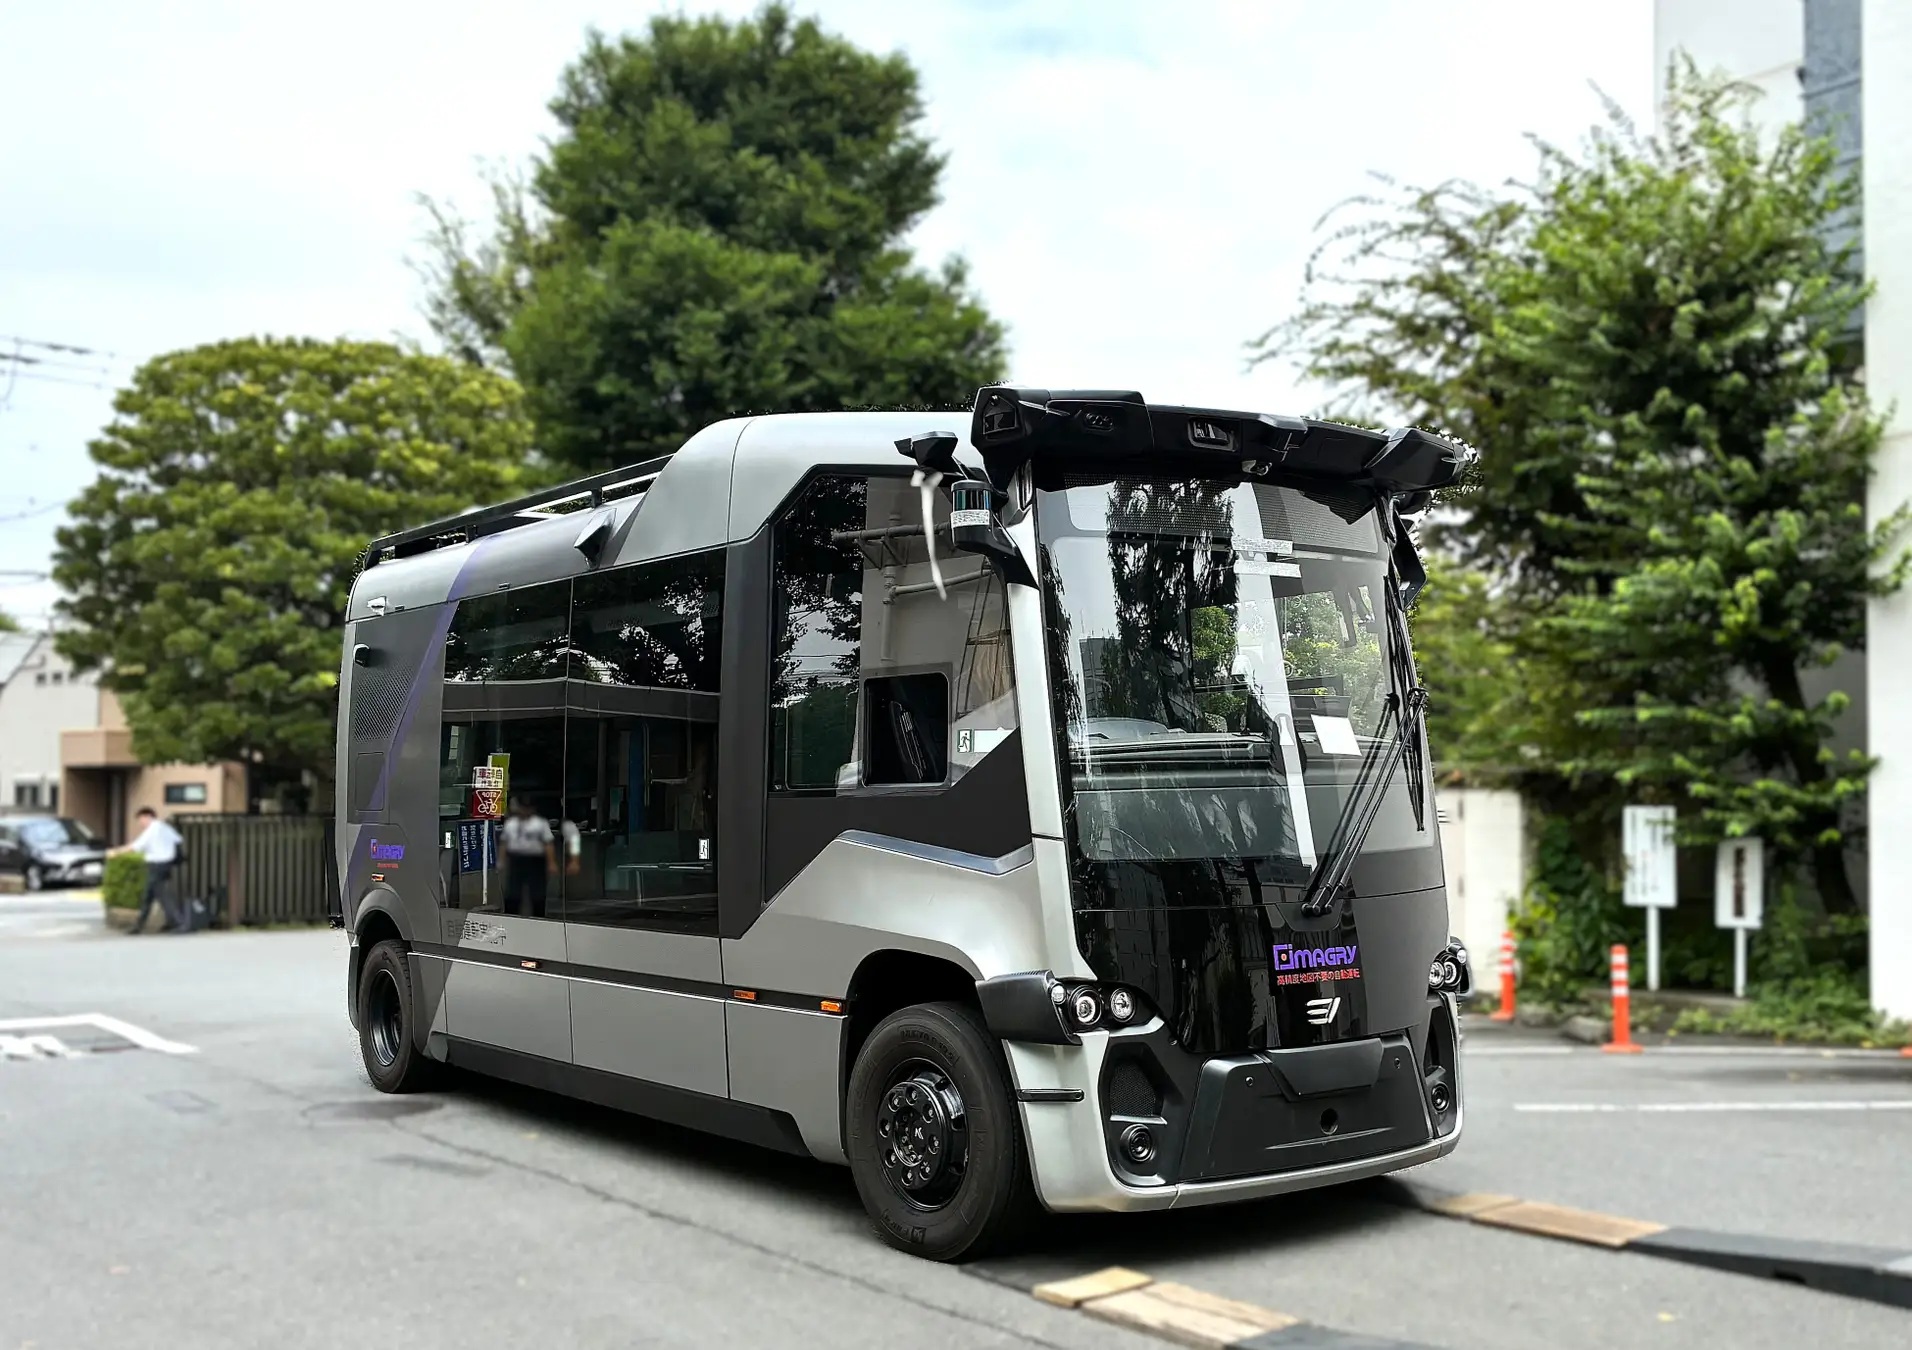
NTTの自動運転専業会社NTTモビリティは11月13日、HDマップ(高精度3次元地図)の事前整備に頼らない自動運転バスの公道実証を、2027年2月に始めると発表した。イスラエルの自動運転開発企業Imagry(イマジリー)のシステムを搭載する。
実証は、NTT武蔵野研究開発センタ周辺の公道を含む共創拠点Co-Creation Hubで行う。当初は、ドライバーが乗車する自動運転レベル2での走行となる。走行評価と課題の取りまとめは2027年4月から進める。地図整備の負担を減らせるかが焦点だが、走行性能の数値や削減効果は現時点で示されておらず、日本の道路への適合や安全な商用運行に向けた検証はこれからだ。
記事の目次
| 編集部おすすめサービス<PR> | |
| 自動車保険 スクエアbang!(一括見積もり) 「最も安い」自動車保険を選べる!見直すなら今! |  |
| 新車定額!リースナブル(車のカーリース) お好きな車が月1万円台!頭金・初期費用なし! | |
| パーソルクロステクノロジー(エンジニア転職・派遣) モビリティ業界も求人多数! | |
| タクシーアプリは「DiDi」(配車アプリ) クーポン超充実!「無料」のチャンスも! | |
| 編集部おすすめサービス<PR> | |
| スクエアbang! |  |
| 「最も安い」自動車保険を提案! | |
| リースナブル | |
| 新車が月々2万円から! | |
| パーソルクロステクノロジー | |
| モビリティ業界も求人多数! | |
| タクシーアプリDiDi | |
| クーポンが充実!「乗車無料」チャンス | |
■自動運転バスに「高精度地図」は不要なのか NTTモビリティが公道で検証へ
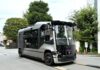
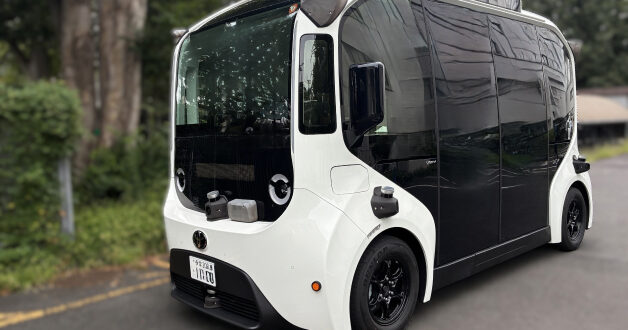
NTTモビリティが2027年2月から始めるのは、HDマップ(高精度3次元地図)に頼らない自動運転バスの公道走行試験だ。舞台はNTT武蔵野研究開発センタ周辺の公道を含むCo-Creation Hubで、車両はオーストリアのバスメーカーeVersum(エバーサム)製となる。
スケジュールは次の通り。
・2026年12月7日:車両の納車(予定)
・2026年12月:システム調整と構内での走行試験
・2027年2月:公道での走行試験を開始
当初は、ドライバーが乗車する自動運転レベル2での走行だ。2027年4月から走行評価と課題の取りまとめを進め、遠隔監視や運行管理の仕組みなど、商用運行に必要な条件を整理する。
背景には、自動運転サービスを新しい地域やルートに広げる際の負担がある。NTTモビリティは、HDマップの整備に加え、道路環境や交通状況に応じたシステムの調整と検証にも時間とコストがかかる点を課題とみる。地図に頼らない技術と、AIによる認識・走行計画を組み合わせれば、新ルート導入の負担を軽くし、柔軟な展開につなげられる可能性があるという。今回の実証は、その有効性と課題を実際の公道で確かめるものだ。
自動運転バスの導入では、HDマップの整備だけでなく、道路ごとのシステム調整にも時間と費用がかかる。地図に頼らない方式が日本の道路で通用するか、今回の実証で具体的に見えてくる。導入コストを左右する論点と言える。
【参考】関連記事としては「トヨタ e-Palette公道デビュー NTTと自動運転の「日本初」に挑む」も参照。
■Imagryとは カメラ映像で走る「地図なし」方式の中身
Imagry(イマジリー)は、イスラエルの自動運転ソフトウェア企業だ。2015年設立の新興企業で、HDマップを使わない自動運転ソフトを乗用車とバス向けに開発している。2022年には、イスラエルのイノベーション庁から、同国のナハリヤ市で自動運転機能を備えた路線バスを運行する承認を受けた。
今回採用するシステムは、レーザーで周囲を測る高性能センサーLiDAR(ライダー)や、事前に作ったHDマップに頼らない。車載カメラの映像から周囲の状況をリアルタイムに認識・再構成し、走行経路や動作を判断する。
NTTモビリティによると、認識から走行計画、車両制御までを統合したエンドツーエンド(E2E)方式を採る。ただし、すべてをAIに任せるわけではない。学習済みのAIモデルによる認識と経路計画に、停止、優先通行、制限速度などの交通ルールや乗り心地を明示的な条件とする仕組みを組み合わせた方式だ。
【参考】関連記事としては「自動運転開発における「ルールベース」「E2Eモデル」を解説!開発事業者の動向やトレンドも」も参照。
■検証されるのは何か 左側通行、夜間、悪天候、路上駐車
実証では、海外で開発されたシステムが日本の道路でどこまで通用するかを確かめる。確認項目には、左側通行、国内の信号機、交通規制への適合性が入る。
走行環境では、路上駐車の車両、歩行者、自転車がいる状況への対応力を調べる。夜間や悪天候で周囲を認識できるかも、評価の対象だ。
技術面では、AIの判断を説明・検証できるか、学習データにどの程度依存するかも見る。E2E方式で指摘され、判断の根拠が見えにくいという課題への対応を確かめる項目だ。
商用運行に向けては、安全性の評価手法、遠隔監視・運行管理システムとの連携、国内法令への適合、運行コストの最適化も検証する。
一方、走行性能や夜間・悪天候での認識精度の数値、地図整備コストの削減効果、商用運行の開始時期は、現時点で示されていない。「地図なしで走れる」と言い切れる段階ではなく、結果が見えるのは2027年4月以降の評価からだ。
【参考】関連記事としては「自動運転はいつ実用化?レベル・モビリティ別に動向・有力企業を解説」も参照。
■NTTモビリティ2028年度の全国展開、2030年代に1,000台
NTTモビリティは、2025年12月に設立された自動運転の専業会社だ。NTTが100%出資し、NTTグループ各社を窓口に、自動運転の導入や運用を包括的に支援する。車両は自社開発せず、複数の自動運転キットを使い分ける方針をとる。
設立時の発表では、次の計画を掲げた。
・2027年度中:路線バスやオンデマンドバス、ロボタクシーで自動運転レベル4を実現
・2028年度:全国各地でサービス運用を開始
・2030年代:1,000台以上の運行支援を目指す
実証の拠点Co-Creation Hubは、2026年5月に発表され、6月1日に稼働した。公道を含むエリアで、通年の実証を行う。
地域との連携も進む。
・2026年6月16日:武蔵野市、NTTグループのNTT東日本 東京武蔵野支店と3者で、地域公共交通への自動運転導入に向けた連携協定を締結
・10月8日:交通事業者の第一交通産業とも連携協定を締結
・2026年度下期:武蔵野市役所と吉祥寺駅の間で自動運転の走行実証を開始予定
車両を自社開発せず、複数の技術を使い分ける方針を踏まえると、Imagryの採用はその一例と言える。
【参考】関連記事としては「NTTが自動運転に本格参入へ 最難関エリアで実証実験」も参照。
■「高精度地図は不要」は日本で通用するか 地図なし競争の行方
地図に頼らない自動運転は、日本でも別の形で動き出している。ソフトバンクグループ会長兼社長の孫正義氏が出資する英国の自動運転開発企業Wayve(ウェイブ)は、地図データが不要な方式を掲げる企業だ。日産自動車の運転支援技術プロパイロット(ProPILOT)の次世代版にも、Wayveのドライバー用AIが組み込まれる。日産は、最初の搭載車を2027年度に国内で発売する予定だ。
また、日産、米配車大手ウーバー(Uber)、Wayveの3社は2026年3月、2026年後半に東京でロボタクシーの試験運行を始める準備を進める覚書を結んだ。初期段階では、訓練を受けた運転手が同乗する。
ただし、両社が目指す用途は異なる。Wayveの主な舞台は乗用車の運転支援とロボタクシーで、NTTモビリティは路線バスなど地域の公共交通への導入を軸に据える。
地図整備のコストは、自動運転バスを広げるうえでの壁の一つだ。NTTモビリティは2027年2月の公道走行と4月からの評価で、地図に頼らない方式が日本の道路でどこまで使えるかを確かめる。2028年度の全国展開に向けた取り組みとして、今後の動向に注目したい。
【参考】関連記事としては「日産 自動運転の「頭脳」はソフトバンク出資のWayveと仏「売上3.7兆円企業」が握っていた」も参照。